Резюме ответа
Low-light visibility does not automatically mean low-light usability. For FPV drone systems, low-light performance should be evaluated by whether the image preserves edges, contrast, motion cues, and scene readability under real operating conditions.
Ключевое инженерное решение
Производительность при слабом освещении действительна только в том случае, если изображение сохраняет края, контраст, признаки движения и читаемость сцены.
Краткий контрольный список оценки
Перед выбором модуля камеры для работы в условиях низкой освещенности инженеры должны оценить:
- Может ли изображение сохранять края объектов?
- Контраст поверхности всё ещё читаем?
- Снижает ли шум уверенность в принятии решений?
- Есть ли еще видимые подсказки движения?
- Может ли система управлять подсветкой?
- Предотвращает ли подавление яркого света пересветку?
- Полезна ли эта картинка только для просмотра или для принятия решений?
Видимости недостаточно
Многие модули камер могут создавать изображение при слабом освещении.
Это не значит, что изображение полезно.
For FPV pilot viewing and video review, the real question is not:
“Камера что-нибудь видит?”
Лучше вопрос в том:
“Может ли изображение по-прежнему поддерживать надежное решение?”
Видимое изображение может оставаться операционно слабым, если оно теряет детализация краев, подсказки глубины, контраст или читаемость движения.
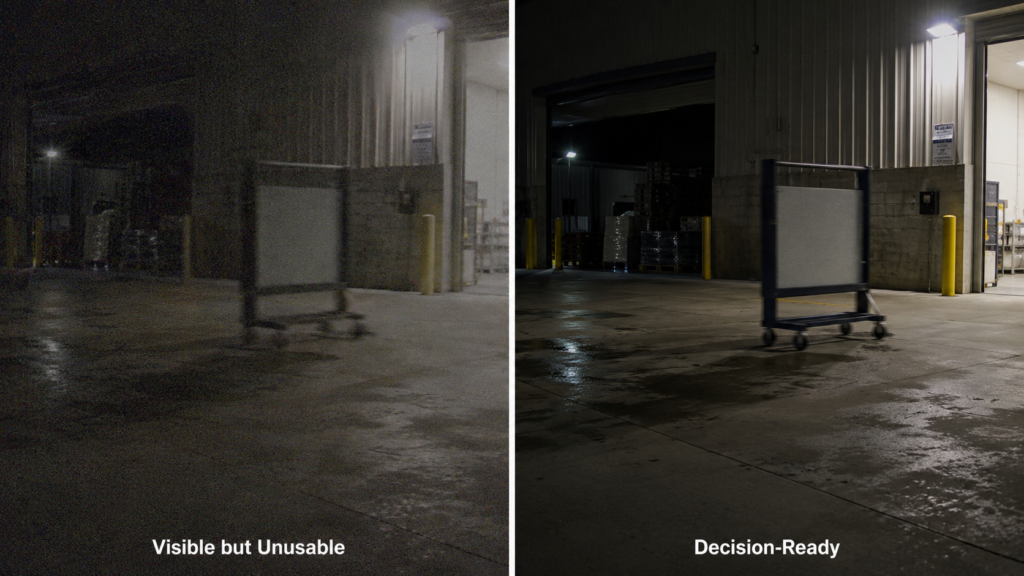
Определение: Понятность принятия решений при слабом освещении
Разборчивость решений при слабом освещении означает, что изображение сохраняет достаточно визуальной информации, чтобы оператор или система могли принять надежное решение в условиях слабого освещения, контрового света или высокой контрастности.
Дело не только в яркости.
Более яркое изображение всё равно может быть шумным.
Видимое изображение всё ещё может быть нечитаемым.
Датчик высокой чувствительности все равно может выйти из строя, если сцена не позволяет сделать оценку.
For FPV drone systems, low-light performance should be judged by operational readability, not image brightness alone.
Почему одна лишь яркость может ввести в заблуждение
Некоторые системы для съемки при слабом освещении увеличивают яркость, но теряют важную визуальную информацию.
Распространенные проблемы включают:
- мягкие границы объектов
- сильный шум
- нечеткое движение
- выцветшие блики
- слабый контраст поверхности
- потеря деталей переднего плана при контровом освещении
- сниженное восприятие глубины
В потребительской обработке изображений это может только снизить качество изображения.
In FPV drone workflows, it can reduce decision reliability.
Если оператор не может быстро понять ситуацию, видеопоток не готов для принятия решений.
Why Low-Light Matters in FPV drone Workflows
Низкая производительность света становится критической в:
- ночная операция
- осмотр рано утром или поздно вечером
- мониторинг периметра
- Задняя подсветка инфраструктурных объектов
- смешанное освещение
Самые сложные сцены часто не бывают полностью темными.
Это сцены со смешанным освещением: темные участки, яркие лампы, отражающие поверхности, встречная засветка от неба, тени и движущиеся объекты появляются вместе.
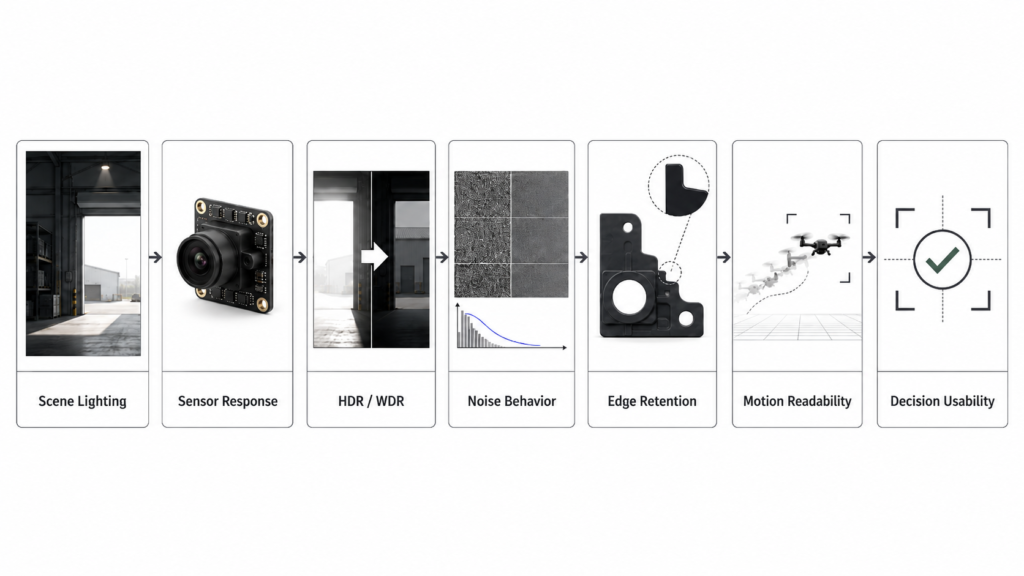
Вот почему оценка при слабом освещении должна включать HDR, WDR, подавление яркого света, компенсацию подсветки и поведение шума.
Что должны тестировать инженеры
Практическая оценка при слабом освещении должна включать:
1. Долговечность кромки
Может ли модуль сохранять границы объектов в темных или смешанных условиях освещения?
2. Контраст
Может ли изображение по-прежнему показывать полезную структуру и разделение поверхностей?
3. Читаемость движения
Могут ли движущиеся объекты или платформы все еще интерпретироваться?
4. Поведение при шуме
Шум мешает суждению?
5. Обработка подсветки
Может ли система сохранить детали переднего плана при ярком фоновом освещении?
6. Подавление сильным светом
Может ли модуль управлять бликами или пересветом?
7. Удобство принятия решений
Может ли оператор принять своевременное и уверенное решение на основе ленты?
Что спросить у поставщика
Прежде чем выбрать модуль для съемки при слабом освещении, спросите:
- Основано ли заявление о работе при слабом освещении на чувствительности сенсора или на практическом использовании в реальных условиях?
- Поддерживает ли модуль HDR или WDR?
- Как он показывает себя при подсветке?
- Доступно ли подавление яркого света?
- Что происходит с шумом при увеличении усиления?
- Можно ли настроить параметры изображения для целевой среды?
- Можно ли протестировать модуль в сценах, похожих на наше приложение?
Эти вопросы отделяют маркетинг низкого освещения от инженерии низкого освещения.
Где Тираон уместен
Thyraon is relevant when a FPV drone project requires low-light image usability, high-contrast scene readability, and compact embedded vision integration.
В зависимости от выбранного модуля и требований проекта, опции модуля Thyraon могут поддерживать HDR, WDR, съемку при слабом освещении, компенсацию задней подсветки, подавление сильного света и шумоподавление.
Точная конфигурация визуализации должна быть подтверждена в зависимости от условий освещения, поля зрения, разрешения, частоты кадров, интерфейса и целевого приложения.
Инженерное заключение
Качество съемки при слабом освещении должно измеряться четкостью деталей, а не только яркостью. Если теряются края, контраст, признаки движения и структура сцены, изображение видно, но не подлежит практическому использованию.
Видимое изображение не всегда является пригодным для использования.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Всегда ли более яркое изображение при слабом освещении лучше?
Нет. Более яркое изображение все равно может быть шумным, размытым или нечитаемым.
Why does HDR matter for FPV drone vision?
HDR помогает сохранить информацию в сценах с высоким контрастом, где одновременно присутствуют яркие и темные области.
В чем разница между видимостью и удобством использования?
Видимость означает, что камера может создавать изображение. Удобство использования означает, что изображение содержит достаточно надежной информации для действий или суждений.
Должно ли низкое освещение включать тестирование на движение?
Yes. FPV drones operate in motion, so low-light performance should be tested under movement as well as static scenes.
Призыв к действию
Need to evaluate low-light usability for FPV drone integration?
Поделитесь условиями освещения, целевым разрешением, полем зрения, интерфейсом и средой применения. Thyraon может помочь подобрать подходящие модули встраиваемого зрения для вашего рабочего процесса.