Резюме ответа
Требования FMV и EO/IR часто формулируются как закупочные термины или термины полезной нагрузки, но они создают технические обязательства по всему видеотракту. В проектах FPV-дронов оценка должна включать камеру, кодирование, передачу, декодирование на стороне приёмника, тракт отображения, процесс работы наземной станции, условия питания и воспроизводимость конфигурации. Камера с чётким изображением полезна лишь тогда, когда интегрированный видеотракт сохраняет актуальность, стабильность, пригодность к работе и воспроизводимость при определённых условиях.
Язык закупочных требований меняет подход к выбору камеры
Раньше видеопроекты FPV-дронов обсуждались главным образом через характеристики камеры.
Разрешение.
Размер сенсора.
Частота кадров.
Поле зрения объектива.
Чувствительность при низкой освещённости.
Эти параметры по-прежнему важны. Но их уже недостаточно.
Сейчас всё больше требований к FPV-дронам формулируются такими терминами, как:
- FMV;
- полезная нагрузка EO/IR;
- интеграция сенсорной полезной нагрузки;
- передача видео;
- видеосвязь с борта;
- процесс работы наземной станции;
- визуальная обратная связь в реальном или близком к реальному времени.
Это не просто термины для покупки камеры. Это термины системной интеграции.
Когда заказчик запрашивает FMV, его интересует не только способность камеры выдавать видео. Он спрашивает, могут ли оператор, наземная станция, регистратор или последующая система получать визуальную информацию, достаточно актуальную, стабильную и пригодную для предполагаемого рабочего процесса.
Если в требованиях упоминается EO/IR, это нельзя сводить к обозначению сенсора. Обычно это означает, что в видеоархитектуре необходимо определить, как данные видимого диапазона, низкой освещённости, тепловизионные или иные данные полезной нагрузки будут захватываться, передаваться, отображаться и анализироваться. Перед выбором следует подтвердить точные границы полезной нагрузки.
Если в спецификации упоминается передача видео, вопрос не только в наличии канала связи. Вопрос в том, способен ли весь тракт от камеры до наземной станции сохранять пригодность изображения к работе, временные характеристики, читаемость наложенной информации, стабильность на стороне приёмника и воспроизводимость конфигурации.
Это меняет подход команд FPV-дронов к оценке камерных систем.
Более полезный вопрос — не:
«Какая камера имеет подходящие характеристики?»
Лучше вопрос в том:
«Может ли этот видеотракт удовлетворять требованию после интеграции модуля в реальную платформу?»
Почему FMV — требование к видеотракту, а не функция камеры
FMV часто понимают просто как «видео в реальном времени».
Для технического анализа это слишком расплывчатая формулировка.
Для систем FPV-дронов FMV создаёт требование ко всей цепочке. Система должна передавать визуальную информацию от камеры оператору, наземной станции, регистратору или в процесс обработки без скрытой задержки, нестабильности кадров и проблем пригодности приёмного тракта к работе.
Чёткий выходной сигнал камеры не гарантирует пригодность FMV к работе.
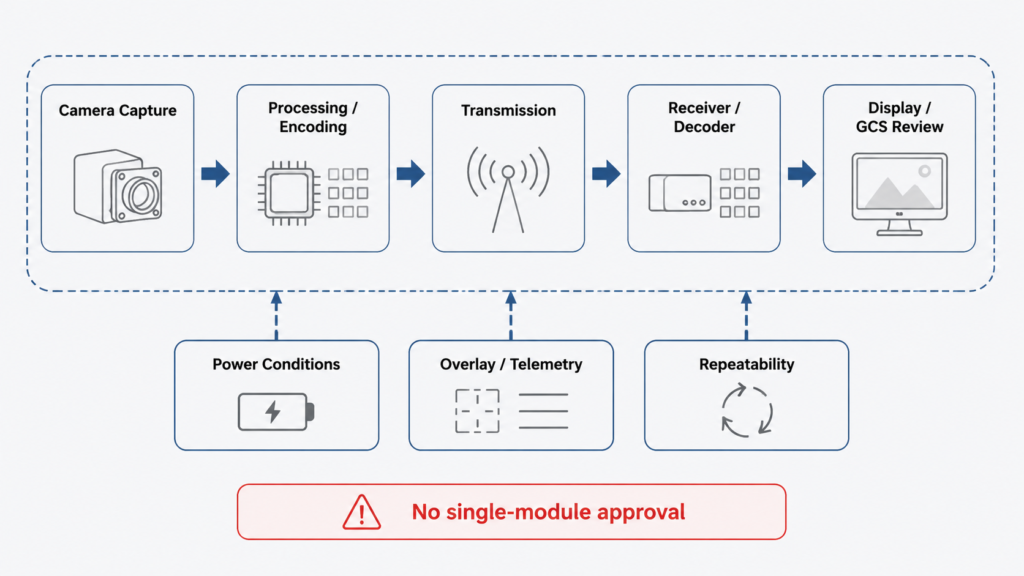
После интеграции видео всё равно может не соответствовать требованиям, поскольку:
- кодирование добавляет задержку;
- наложенная информация или данные телеметрии не согласованы с конечным рабочим процессом;
- характеристики передачи меняются при выбранных полосе пропускания и условиях среды;
- декодирование на стороне приёмника добавляет буферизацию;
- дисплей или ПО наземной станции зависают либо запаздывают;
- изменения питания вызывают потерю пакетов или нестабильность выхода;
- конфигурацию прототипа нельзя воспроизвести в последующих сборках.
Поэтому FMV следует оценивать как полный видеотракт.
Границы оценки должны позволять ответить на следующие вопросы:
- Где измеряется задержка?
- Включает ли испытание кодирование и декодирование?
- Включает ли оно наложенную информацию или телеметрию?
- Включает ли оно выбранные приёмник и дисплей?
- Включает ли оно ПО наземной станции?
- Сохраняется ли стабильность видеопотока при движении, низкой освещённости и длительной работе?
- Можно ли воспроизвести ту же конфигурацию после одобрения прототипа?
Без этих ответов требование FMV может выполняться на бумаге, но не при интеграции в платформу.
Почему упоминание EO/IR должно запускать анализ границ полезной нагрузки
EO/IR — ещё один термин, который может вводить в заблуждение, если считать его только категорией продукта.
В проекте FPV-дрона могут использоваться камеры видимого диапазона, камеры для низкой освещённости, тепловизионные сенсоры или другая визуализирующая полезная нагрузка. Но технический риск не ограничивается самим сенсором.
Сначала следует определить границы полезной нагрузки.
Инженерным командам следует уточнить:
- Какая часть полезной нагрузки отвечает за изображение видимого диапазона?
- Какая часть отвечает за изображение при низкой освещённости или тепловизионное изображение?
- Выход какого сенсора необходимо передавать?
- Потребуется ли синхронизация нескольких видеопотоков?
- Будет ли оператор видеть один поток, несколько потоков или совмещённое изображение?
- Какие приёмник, декодер, дисплей и процесс работы наземной станции будут использоваться?
- Какие условия освещения, расстояние, движение объекта и требования к объективу определяют пригодность изображения к работе?
- Какие данные должны оставаться видимыми в виде наложенной информации или телеметрии?
Именно здесь оценка камеры часто становится слишком узкой.
Сенсор может хорошо работать отдельно, но итоговый процесс работы полезной нагрузки оказывается неудобным, поскольку выходной видеосигнал, формат кодирования, тракт приёмника, поведение дисплея или архитектура питания не были проанализированы достаточно рано.
В проектах, связанных с EO/IR, наиболее надёжный вопрос для оценки — не:
«Предлагает ли этот поставщик камеру EO/IR?»
Лучше вопрос в том:
«Какие части видеотракта EO/IR можно проверить при определённых условиях и где заканчиваются границы интеграции полезной нагрузки?»
Это защищает и заказчика, и поставщика от завышенных заявлений.
Скрытые механизмы отказов за закупочными терминами
Закупочные термины звучат просто, поскольку предназначены для документов с требованиями.
Техническая реализация сложнее.
1. Неопределённые границы измерения задержки
Значение малой задержки неполно, если не определены границы измерения.
Задержка камеры, кодирования, передачи, обработки приёмником, дисплея и ПО наземной станции — это разные измерения.
Для FMV и видеосвязи с борта полезно выяснить, остаётся ли итоговое изображение у оператора актуальным при выбранных разрешении, частоте кадров, протоколе, приёмнике, дисплее и конфигурации ПО.
2. Нестабильность на стороне приёмника
Многие проблемы видео обнаруживаются поздно, поскольку инженерные команды сначала сосредотачиваются на камере и передающей стороне.
Но именно приёмник определяет, как видео декодируется, отображается, записывается, контролируется или передаётся в процесс работы наземной станции.
Поток, работающий в одном проигрывателе или на одном ноутбуке, может вести себя иначе в другом декодере, встраиваемом дисплее, мобильной наземной станции, тракте настольного дисплея или среде ПО GCS.
Поэтому поведение приёмника следует включать в оценку до окончательного утверждения архитектуры платформы.
3. Несогласованность наложенной информации и телеметрии
Наложенную информацию и телеметрию часто считают второстепенными деталями.
При интеграции FPV-дронов они могут быть частью рабочего процесса оператора.
Если полётные данные, информация о состоянии или контекст полезной нагрузки нечитаемы в итоговом видеотракте, полезность видеопотока может снижаться даже при чётком изображении камеры.
Требования к наложенной информации и телеметрии следует анализировать с выбранными приёмником, дисплеем и процессом работы наземной станции, а не только на уровне камеры или бортового видеомодуля.
4. Изменения питания и помехи на платформе
Платформы FPV-дронов не обеспечивают идеальное лабораторное питание.
Поведение аккумулятора, нагрузка двигателей, прокладка кабелей, электрические помехи и колебания напряжения могут влиять на стабильность видео.
Если условия питания не проанализированы, периодические сбои видео могут выглядеть как случайные проблемы канала связи, камеры или приёмника.
Поведение питания следует рассматривать как часть оценки видеотракта, а не только как электротехническую деталь.
5. Успех прототипа без воспроизводимости
Один успешный прототип не доказывает готовность конфигурации к воспроизводимым сборкам.
Прототип может работать потому, что одна конкретная комбинация прошивки, битрейта, приёмника, дисплея, прокладки кабелей и версии ПО случайно обеспечивает корректное поведение.
Для OEM и системных интеграторов важнее выяснить, можно ли документировать, воспроизводить и повторно анализировать такое же поведение видео в последующих сборках.
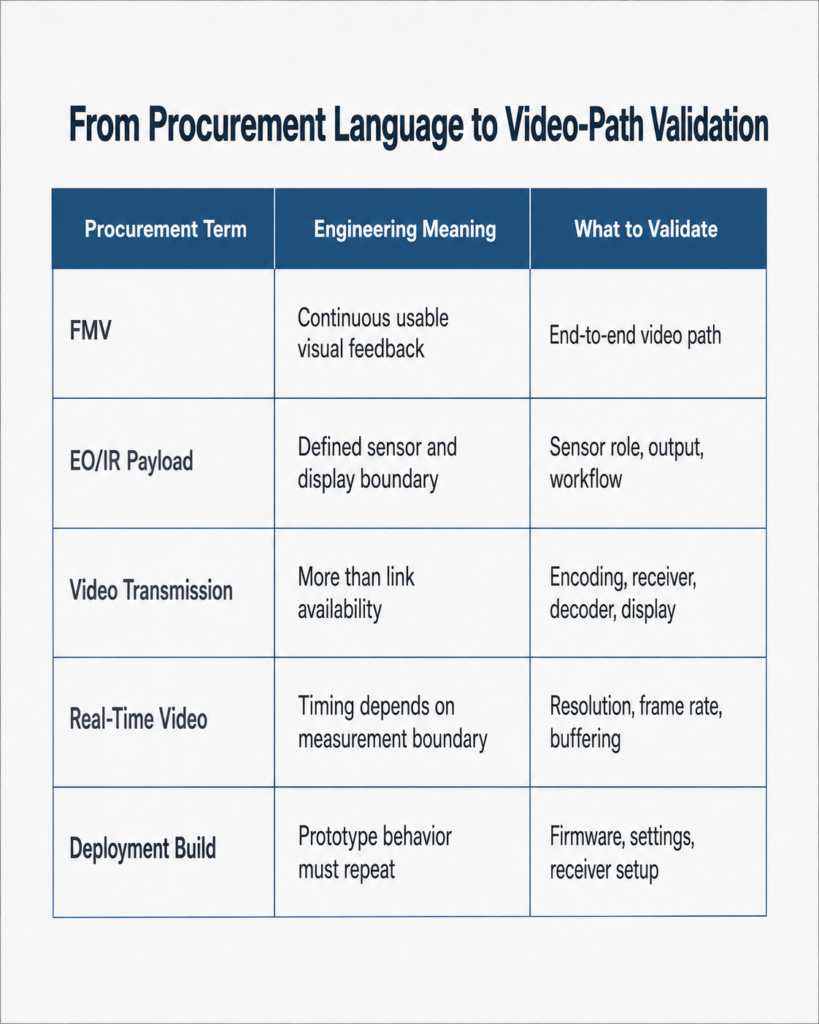
Схема перевода закупочных формулировок в технические требования
Перед выбором модуля камеры или бортового видеомодуля командам следует перевести закупочные формулировки в вопросы технической проверки.
| Закупочная формулировка | Что она обычно означает с технической точки зрения | Что проверить |
|---|---|---|
| FMV | Непрерывная визуальная обратная связь, сохраняющая полезность после интеграции | Полный видеотракт, границы измерения задержки, стабильность кадров, поведение приёмника, процесс отображения |
| Полезная нагрузка EO/IR | Визуализирующая полезная нагрузка с определёнными ролями сенсоров и требованиями к отображению | Границы сенсорной части, роль видимого диапазона / низкой освещённости / тепловизионного канала, выходной формат, интерфейс полезной нагрузки, видеотракт |
| Передача видео | Больше, чем наличие канала связи | Кодирование, битрейт, протокол, приёмник, декодер, дисплей, поведение при восстановлении |
| Интеграция сенсорной полезной нагрузки | Камера является частью более широкой архитектуры платформы | Механическая совместимость, условия питания, интерфейс, наложенная информация / телеметрия, контроллер полезной нагрузки, воспроизводимость |
| Видео в реальном / близком к реальному времени | Временные требования должны определяться сценарием использования | Границы измерения, разрешение, частота кадров, вычислительная нагрузка, задержка приёмника и дисплея |
| Сборка для эксплуатации | Поведение прототипа должно быть воспроизводимым | Документация конфигурации, версия прошивки, настройки, конфигурация приёмника, единообразие сборок |
Эта схема смещает оценку от общего сравнения камер к доказательствам интеграции.
Именно такой уровень анализа необходим инженерным командам перед одобрением видеомодуля для платформы FPV-дрона.
Что инженерным командам следует спросить перед выбором модуля
Более содержательный первый разговор должен включать эти вопросы.
Путь к видео
Каков полный путь от камеры до изображения у оператора?
Включите захват камерой, обработку изображения, кодирование, наложенную информацию или телеметрию, передачу, приёмник, декодер, дисплей и ПО наземной станции.
Границы измерения задержки
В каких точках следует измерять задержку?
Одного выхода камеры недостаточно, если проект зависит от итоговой обратной связи с оператором.
Разрешение и частота кадров
Какие разрешение и частота кадров требуются после кодирования, передачи, декодирования и отображения?
Значение на выходе камеры нельзя считать итоговым значением всего видеотракта.
Тракт приёмника и GCS
Какие приёмник, декодер, дисплей, операционная система и ПО наземной станции будут использоваться?
Приёмную сторону следует проанализировать до окончательного утверждения архитектуры платформы.
Наложенная информация и телеметрия
Требуются ли наложенная информация или телеметрия?
Как они будут добавляться, отображаться, проверяться и воспроизводиться в последующих сборках?
Условия питания
Каковы характеристики напряжения, состояние аккумулятора, прокладка кабелей и изменения нагрузки на платформе?
Поведение питания следует рассматривать как часть стабильности видео, а не только как электротехническую деталь.
Воспроизводимость
Потребуется ли воспроизводить ту же конфигурацию в нескольких сборках?
Если да, прошивку, настройки, конфигурацию приёмника, битрейт, крепление и прокладку кабелей следует документировать заранее.
Роль Thyraon
Thyraon работает с камерными системами и модулями видеоинтеграции для проектов FPV-дронов.
При анализе FMV, EO/IR или передачи видео первым шагом не должно быть превращение каждого требования в заявление о продукте. Сначала следует определить границы видеотракта.
Перед выбором или адаптацией модуля камеры инженерным командам следует уточнить следующие пункты:
- что должна снимать камера и при каких условиях освещения, движения, расстояния и поля зрения;
- где начинается и заканчивается видеотракт;
- включены ли в оценку кодирование, передача, декодирование на стороне приёмника, дисплей и ПО наземной станции;
- требуются ли наложенная информация или телеметрия в итоговом изображении у оператора;
- какие приёмник, декодер, дисплей, операционная система и процесс работы GCS будут использоваться;
- какие условия питания платформы могут влиять на стабильность видео;
- какие настройки разрешения, частоты кадров, битрейта и протокола необходимо испытывать совместно;
- следует ли определять пригодность изображения при низкой освещённости по условиям испытаний, а не по общему обозначению сенсора;
- потребуется ли воспроизводить конфигурацию прототипа в последующих сборках.
Этот контрольный список не предполагает, что один модуль подходит любой платформе. Он помогает заказчику и поставщику определить, что необходимо проверить, прежде чем считать камеру или видеомодуль подходящими для проекта.
Для требований, связанных с EO/IR, столь же важно соблюдать границы. Перед заявлениями о возможностях следует отдельно рассмотреть изображение видимого диапазона, изображение при низкой освещённости, тепловизионную полезную нагрузку, выходные форматы, процессы отображения и требования к управлению полезной нагрузкой.
Этот процесс анализа защищает проект от типичной ошибки интеграции: одобрить камеру за чёткое изображение, а затем обнаружить, что весь видеотракт в реальном рабочем процессе платформы не обеспечивает актуальность, стабильность, пригодность к работе или воспроизводимость.
Заключение
Закупочные формулировки всё больше охватывают системный уровень.
FMV, EO/IR, сенсорная полезная нагрузка и передача видео — не просто ключевые слова. Они указывают, что заказчик оценивает способность полного видеотракта поддерживать предполагаемый рабочий процесс FPV-дрона.
Камера может выдавать чёткое изображение и всё же не пройти проверку интеграции.
Видеоканал может существовать и всё же давать оператору запаздывающую или нестабильную обратную связь.
Прототип может сработать один раз и всё же не обеспечить воспроизводимость при внедрении.
Для OEM и команд интеграции FPV-дронов более надёжный метод оценки — переводить закупочные термины в проверяемые технические вопросы.
Практическая цель — не купить камеру.
Практическая цель — проверить видеотракт от камеры до наземной станции, сохраняющий актуальность, стабильность, пригодность к работе и воспроизводимость при определённых условиях интеграции.
Пришлите Thyraon описание целевого видеотракта: тип платформы, требуемые разрешение и частоту кадров, условия освещения, потребности в наложенной информации или телеметрии, конфигурацию приёмника, тракт отображения, процесс работы наземной станции и границы измерения задержки.
Цель — уточнить, что необходимо проверить перед выбором камеры или видеомодуля.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Что такое интеграция видео FMV?
Интеграция видео FMV означает проверку того, способен ли полный видеотракт передавать пригодную для работы визуальную обратную связь от камеры оператору, регистратору, наземной станции или в процесс обработки. Она должна включать захват камерой, обработку изображения, кодирование, передачу, приёмник, декодер, дисплей и программный процесс.
Почему EO/IR — не только вопрос выбора камеры?
Требования EO/IR часто затрагивают границы полезной нагрузки, роли сенсоров, выходные форматы, процессы отображения и условия интеграции. Инженерным командам следует уточнить, какие части визуализирующей полезной нагрузки необходимо поставлять, передавать, отображать, синхронизировать или анализировать.
Почему чёткого изображения камеры недостаточно?
Чёткое изображение на выходе камеры может стать запаздывающим, сжатым, нестабильным, нечитаемым или сложным для отображения после кодирования, передачи, декодирования на стороне приёмника, буферизации дисплея или обработки ПО наземной станции.
Что заказчикам следует спросить перед выбором видеомодуля FPV-дрона?
Перед выбором модуля заказчикам следует уточнить целевые разрешение, частоту кадров, процесс кодирования, требования к наложенной информации или телеметрии, конфигурацию приёмника, ПО GCS, границы измерения задержки, условия питания и требования к воспроизводимости.
Означает ли малая задержка одно и то же для любого проекта FPV-дрона?
Нет. Малая задержка зависит от места измерения и состава испытания. Содержательный анализ задержки должен определять разрешение, частоту кадров, интерфейс, кодирование, передачу, приёмник, декодер, дисплей и условия работы наземной станции.
Предлагает ли Thyraon полное решение FPV-дрона?
Thyraon работает с камерными системами и модулями видеоинтеграции для проектов FPV-дронов. Управление полётом на уровне платформы, проектирование всего летательного аппарата и заявления о полной бортовой целевой системе следует рассматривать отдельно.