Изображение при слабом освещении может выглядеть ярче и при этом стать менее полезным для системы ИИ. Усиление, экспозиция и обработка изображения могут улучшать предварительный просмотр для оператора, тогда как шум, смазывание при движении, клиппинг или сжатие удаляют контуры, текстуры и временную информацию, необходимые для последующей задачи.
Для OEM-команды вопрос не в том, насколько впечатляюще выглядит видео в темноте. Важно, сохраняет ли конкретный установленный тракт от камеры до вычислительной платформы информацию, необходимую для предполагаемой задачи, во всем заданном диапазоне условий слабой освещенности.
Почему яркость — неполный показатель
Яркость описывает лишь одну сторону получаемого изображения. При снижении освещенности система формирования изображения должна учитывать меньшее число фотонов, шум сенсора, время экспозиции, усиление, непрерывность кадров и последующее улучшение или кодирование.
Более длительная экспозиция может собрать больше света, но и усилить смазывание при движении. Более высокое усиление может повысить уровень отображаемого сигнала, но и сделать шум заметнее. Агрессивное шумоподавление может создать визуально более чистое изображение, удалив при этом мелкую структуру. Тональное отображение может проявить некоторые темные участки, одновременно снизив контраст в других.
Ни одно из этих изменений не является автоматически хорошим или плохим. Его ценность зависит от задачи, условий эксплуатации и конкретных данных, поступающих на инференс.
Готовность к работе при слабом освещении — это способность сохранять информацию, важную для задачи, а не просто показывать яркий кадр.
Начните с условий выполнения задачи
Прежде чем выбирать камеру или настройки изображения, определите, что должна наблюдать система. Зафиксируйте характерный тип цели, ее минимальный размер на изображении, рабочее расстояние, поле зрения, контраст, движение платформы и цели, уровень и скорость изменения освещенности, блики, контровой свет и требуемую непрерывность кадров.
Эти условия определяют диапазон испытаний, а не универсальные характеристики. Успешный результат в одной статичной сцене не доказывает эффективность на движущемся FPV-дроне при другом освещении и геометрии.
Укажите точную конфигурацию видеотракта
Поведение при слабом освещении определяется полной конфигурацией. Зафиксируйте модель камеры и аппаратную ревизию, объектив, диафрагму, если она регулируется, фокусировку, крепление, режим изображения, частоту кадров, правила управления экспозицией, пределы усиления, интерфейс, кодер, хост и версию предобработки.
Две конфигурации могут иметь одинаковое номинальное разрешение, но собирать и передавать разную информацию. Замена объектива может изменить масштаб цели и светосбор. Изменение частоты кадров может изменить доступное время экспозиции. Кадрирование, изменение размера или настройки сжатия могут изменить информацию, поступающую в модель.
Принятая конфигурация должна быть воспроизводимой. При изменении одного элемента решите, остаются ли действительными данные испытаний при слабом освещении или необходима повторная оценка.
Измерьте характеристики тракта камеры, затем проверьте выполнение задачи
Объективная оценка характеристик сенсора и камеры полезна, поскольку отделяет измеряемые свойства, такие как чувствительность и шум, от субъективных впечатлений. Она помогает инженерным командам сравнивать формирование изображения в контролируемых условиях.
Она не заменяет валидацию на уровне задачи.
OEM-испытаниям необходимы оба уровня:
- Данные о формировании изображения: контролируемые измерения и повторяемые наблюдения за сигналом, шумом, поведением экспозиции и доставкой изображения.
- Данные о выполнении задачи: получает ли последующий алгоритм достаточно информации о цели в характерных условиях.
Значение из спецификации само по себе не позволяет предсказать результат для конкретного объектива, движения, перехода освещенности, кодера и конвейера ИИ. И наоборот, одна успешная демонстрация алгоритма не характеризует камеру в целом.
Проверьте фактические данные на входе ИИ
Предварительное изображение для оператора может отличаться от изображения, используемого моделью. Между камерой и инференсом тракт может применять демозаику, преобразование цвета, шумоподавление, тональное отображение, кадрирование, изменение размера, ректификацию, нормализацию или сжатие.
Проследите весь тракт:
СЦЕНА → СЕНСОР И ОПТИКА → ЭКСПОЗИЦИЯ И УСИЛЕНИЕ → ДОСТАВКА ВИДЕО → ПРЕДОБРАБОТКА → ВХОД ИИ
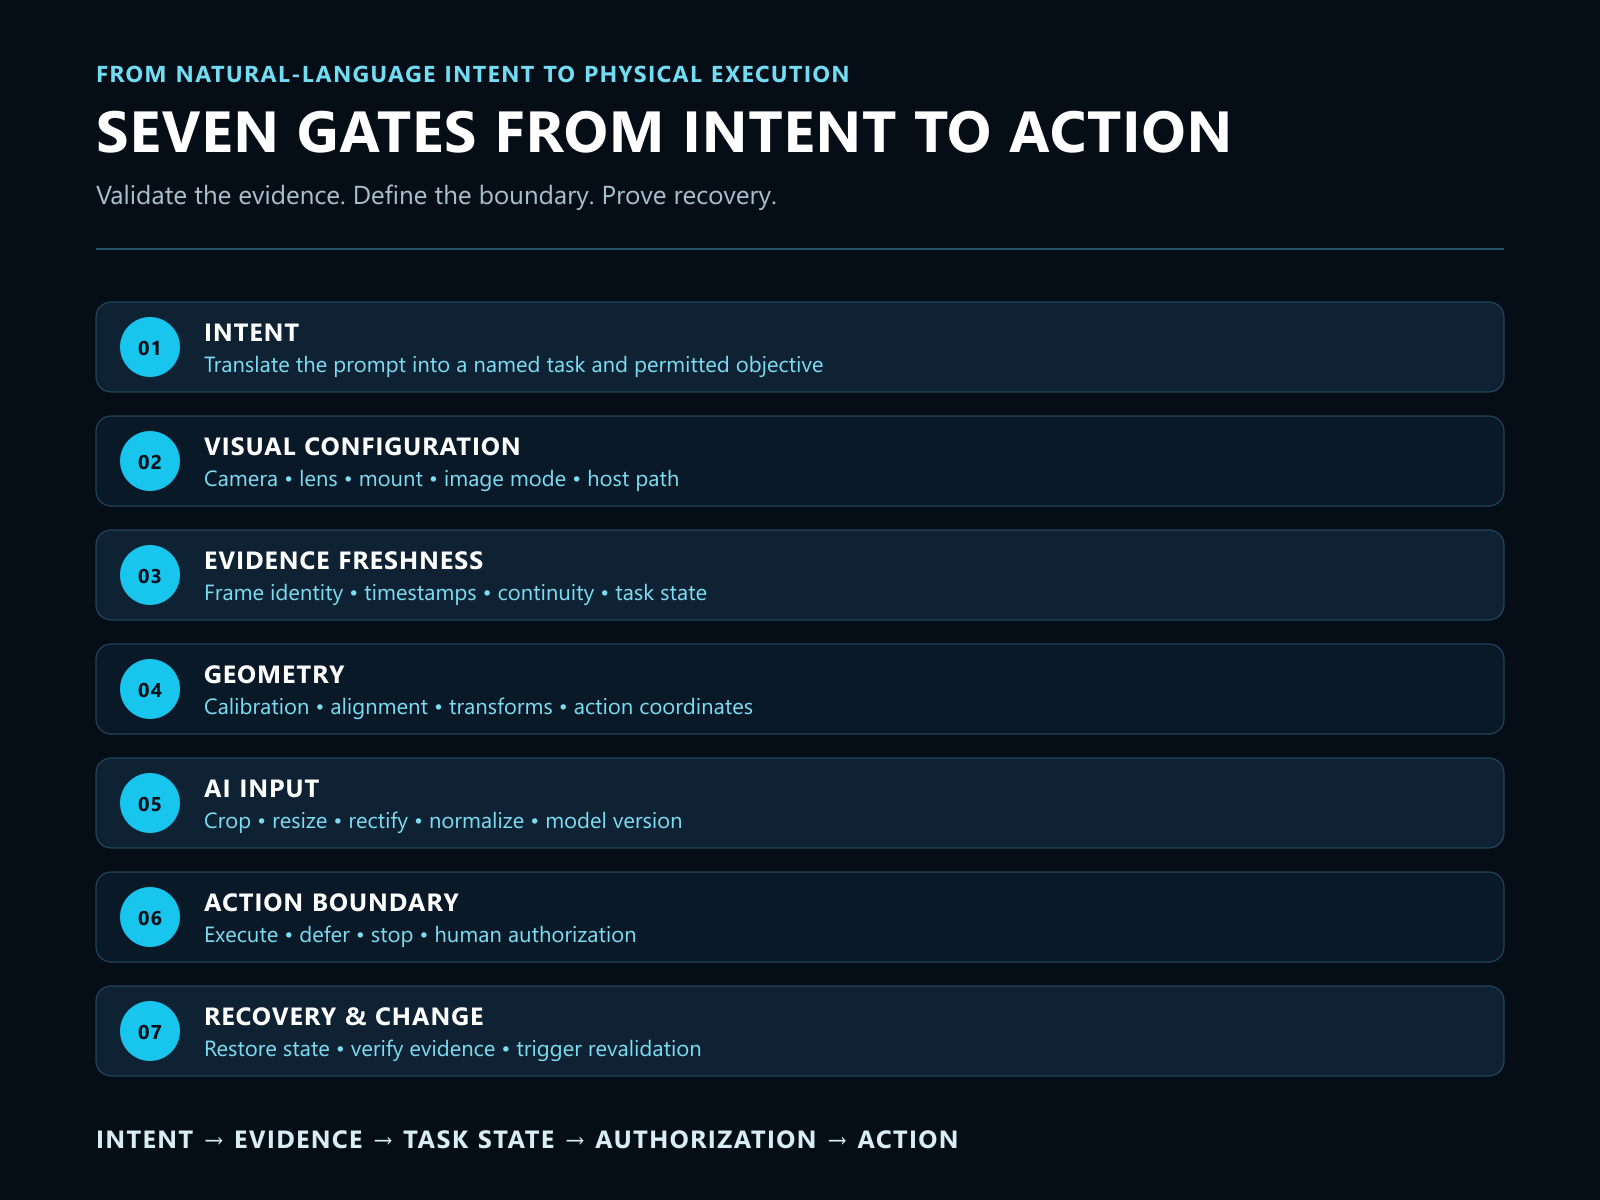
На каждом этапе зафиксируйте ответственную сторону, конфигурацию, выход и приемочную проверку. По возможности сохраняйте репрезентативные кадры со входа модели вместе с конфигурацией и условиями, в которых они получены.
Это предотвращает распространенную ошибку проверки: одобрение визуально привлекательного изображения на дисплее, когда модель получает уменьшенные, более шумные, задержанные или иначе обработанные входные данные.
Проверяйте переходы, а не только постоянную темноту
Многие отказы при эксплуатации возникают во время изменений, а не при постоянном уровне освещения. Платформа может перейти из дневного света в тень, проехать мимо яркой лампы, оказаться перед фарами автомобиля или испытать чередование освещения из-за движения.
Проверьте, устанавливаются ли экспозиция и усиление за допустимое время. Наблюдайте клиппинг, колебания регулировки, пропуски кадров, изменения цвета и влияние на результат задачи. Если платформа или цель движутся, проверьте компромисс между временем экспозиции и смазыванием при движении.
Условие приемки должно определять, какая информация должна оставаться доступной и как быстро должна восстанавливаться система. Оно не должно опираться на формулировку вроде “хорошая работа при слабом освещении.”
Учитывайте кодирование и передачу
Шум при слабом освещении может взаимодействовать со сжатием. Для кодирования шумного изображения может потребоваться больше битов, а ограниченная полоса пропускания или агрессивное сжатие могут удалять детали или создавать блочные артефакты. Под нагрузкой также могут изменяться временные характеристики и непрерывность кадров.
Если архитектура включает кодирование или передачу, оценивайте конечные декодированные входные данные при предусмотренных битрейте, канале передачи, нагрузке хоста и условиях восстановления. Чистый локальный выход сенсора не доказывает эквивалентности данных, доставленных на удаленный вход ИИ.
Проверяйте режимы с ухудшенными характеристиками и восстановление
Характерные испытания могут включать освещенность ниже предусмотренного диапазона, быстрые переходы от света к темноте, смазывание при движении, частичное перекрытие обзора, низкий контраст цели, пропуски кадров, дефицит полосы пропускания, перезапуск, неверную настройку экспозиции или предобработки и восстановление утвержденного состояния.
Зафиксируйте, обнаруживается ли это состояние, продолжается ли последующая обработка, могут ли использоваться устаревшие или непригодные входные данные и какие подтверждения необходимы, прежде чем система вновь начнет доверять видео.
Восстановление — это не только возвращение видимого потока. Это восстановление принятой конфигурации и тракта информации, важной для задачи.
Составьте краткий протокол OEM-приемки
Полезный протокол испытаний при слабом освещении должен отвечать на вопросы:
- Какая именно аппаратная и программная конфигурация испытывалась?
- Какие сцена, цель, геометрия, движение и диапазон освещенности использовались?
- Какое видео поступало в последующую модель?
- Какая важная для задачи информация сохранилась или была утрачена?
- Как вел себя тракт при переходах и в режимах с ухудшенными характеристиками?
- Какой результат соответствует критериям, какой не соответствует, а какой остается неподтвержденным?
- Какое изменение требует повторной валидации?
- Кто отвечает за следующее решение на уровне платформы?
Протокол подтверждает одну указанную конфигурацию и диапазон условий испытаний. Он не доказывает универсальные ночные характеристики, точность алгоритма или пригодность для платформы.
Роль Thyraon
Thyraon предлагает встраиваемые видеомодули для работы с ИИ и поддержку видеоинтеграции для OEM-проектов FPV-дронов.
При испытаниях в условиях слабого освещения Thyraon может поддерживать встраиваемый видеовход и участок от камеры до вычислительной платформы в системе заказчика. Продуктивная первая консультация охватывает предполагаемую сцену, масштаб цели, требования к объективу и полю зрения, интерфейс, питание, крепление, поведение кадров, ограничения экспозиции, предобработку и требования к последующему входу ИИ.
Цель — определить, следует ли включить подтвержденное семейство продуктов или конкретную модель в процесс инженерных испытаний заказчика. Конечное поведение алгоритма, архитектура восприятия, автономность, управление, характеристики платформы и одобрение остаются ответственностью заказчика.