Резюме ответа
Static latency tests are incomplete for FPV drone vision systems because they do not reflect motion, acceleration, signal variation, or the full sensor-to-display workflow. For FPV drone control, latency should be evaluated under real operating conditions, not only in static lab scenes.
Ключевое инженерное решение
A latency number without motion, resolution, frame rate, protocol, and measurement-path context is not a complete FPV drone vision metric.
Краткий контрольный список оценки
Перед тем как доверять показателю задержки, инженеры должны убедиться:
- Проверялась ли задержка при движении?
- Какое разрешение и частота кадров использовались?
- Была ли измерена полная траектория от датчика до дисплея?
- Какой протокол использовался во время тестирования?
- Испытание проводилось при изменении сигнала?
- Соответствует ли результат реальному рабочему процессу развертывания?
Статическая задержка — это только базовый уровень
Модуль камеры может выглядеть приемлемо во время стендовых испытаний. Изображение кажется плавным. Задержка кажется управляемой. Число кажется низким.
But FPV drone operation is not a static scene.
Когда самолет движется, поворачивает, ускоряется или работает в условиях изменяющихся сигналов, задержка становится чем-то большим, чем характеристикой видео. Это становится проблемой надежности управления.
Неправильный вопрос:
“Какое самое низкое значение задержки?”
Лучше вопрос в том:
“How does the visual feedback behave when the FPV drone is moving?”
Определение: Задержка при движении
Задержка при движении refers to the delay between real FPV drone movement and the visual feedback received by the operator, controller, or downstream system during active operation.
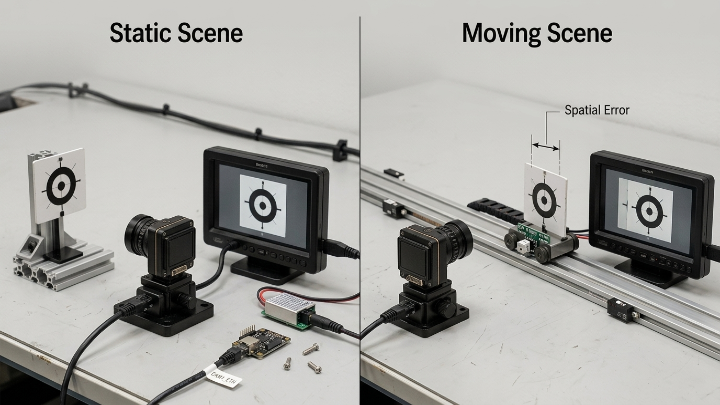
При статическом тестировании задержка может проявляться только в виде числового значения времени.
В движении задержка становится пространственной ошибкой.
If the FPV drone has already moved but the operator is still seeing its previous position, control decisions are made against outdated visual information.
That is why latency in FPV drone systems should be treated as part of the control loop, not only as part of the video chain.
Почему статические тесты задержки могут ввести инженеров в заблуждение
Тестирование статической задержки обычно отвечает на узкий вопрос:
Сколько времени требуется, чтобы изображение появилось после его получения?
Это полезно, но неполно.
Это не отвечает полностью:
- What happens when the FPV drone accelerates?
- Что происходит, когда сцена меняется быстро?
- Что происходит, когда качество сигнала варьируется?
- Что происходит при целевом разрешении и частоте кадров?
- Что происходит в реальном видео рабочем процессе?
- Что происходит, когда оператор использует питание для реального управления?
A system that performs well in a still scene may become difficult to trust when the FPV drone is moving.
Поэтому заявления о задержке всегда должны сопровождаться контекстом тестирования.
Число задержки без контекста тестирования ближе к маркетинговому показателю, чем к инженерной метрике.
Почему задержка — это проблема управления
In FPV drone workflows, visual feedback often supports real-time decisions.
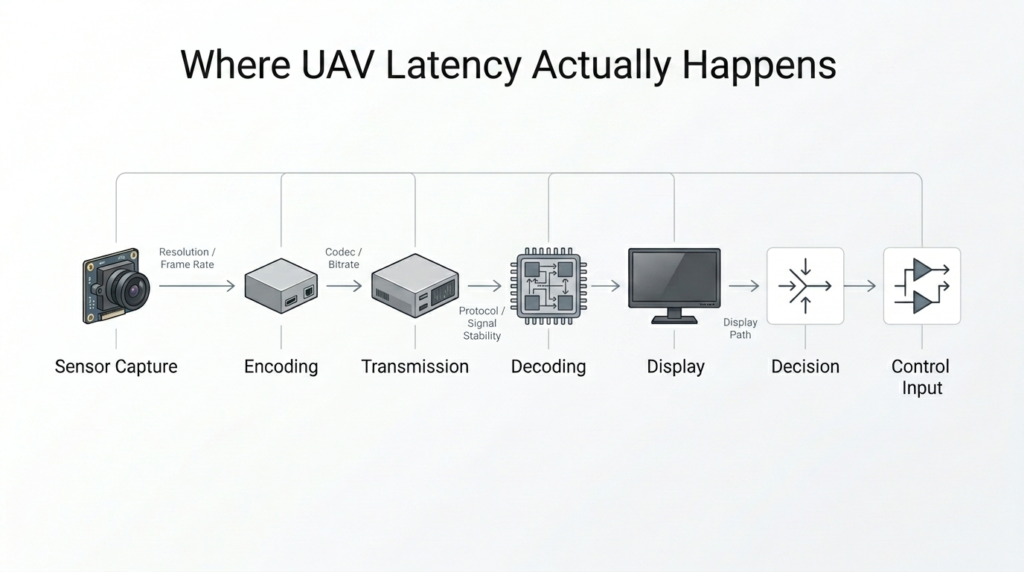
Цепь обычно выглядит так:
захват камерой → кодирование → передача → декодирование → отображение → решение оператора → управляющий ввод
Если изображение задерживается, оператор реагирует на прошлую версию сцены.
Это влияет на:
- размещение при инспекции
- оценка препятствий
- коррекция полета
- выравнивание полезной нагрузки
- Поддержка при посадке
- уверенность в удаленном управлении
- своевременное визуальное подтверждение
Для записанного видео задержка может не иметь большого значения.
For real-time FPV drone operation, latency directly affects decision timing.
Что должны тестировать инженеры
Более сильная оценка задержки должна включать:
1. Испытание на движение
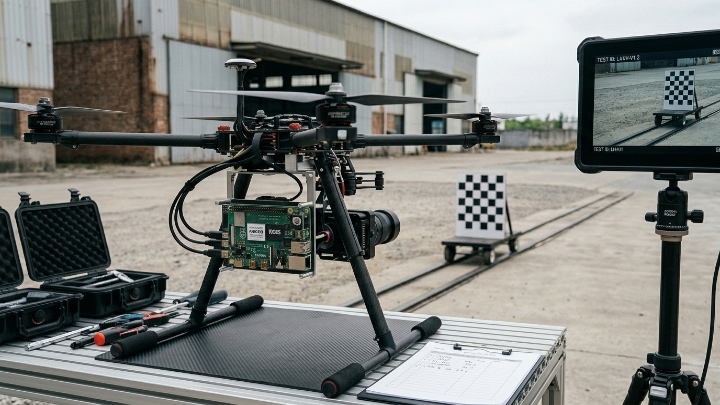
Test the feed while the FPV drone or test platform is moving.
2. Тестирование ускорения
Проверьте, увеличивается ли воспринимаемая задержка при изменении скорости или направления.
3. Тестирование разрешения и частоты кадров
Измерьте производительность при целевом рабочем разрешении и частоте кадров.
4. Тестирование протоколов
Оценить фактический потоковый протокол, предназначенный для развертывания.
5. Полное тестирование рабочего процесса
Измеряйте от захвата сенсора до вывода на дисплей, а не только от вывода камеры до локального предпросмотра.
6. Тестирование вариации сигнала
Проверьте, сохраняется ли задержка стабильной при изменении условий передачи.
Что спросить у поставщика
Прежде чем принимать заявление о низкой задержке, спросите:
- Испытывалась ли задержка в статичных или движущихся условиях?
- Какое разрешение и частота кадров использовались?
- Была ли измерена полная траектория от датчика до дисплея?
- Какой кодек и протокол использовались?
- Тест проводился в условиях, имитирующих полевые условия передачи?
- Можно ли оценить задержку внутри нашего целевого рабочего процесса?
- Может ли поставщик поддержать конфигурацию для требуемого нами разрешения, битрейта и протокола?
Эти вопросы вскрывают, понимает ли поставщик задержку как инженерное условие или только как торговое заявление.
Где Тираон уместен
Thyraon is relevant when a FPV drone project requires compact embedded vision hardware, low-latency video behavior, configurable encoding, and workflow-level streaming compatibility.
В зависимости от выбранного модуля и требований проекта, опции модуля Thyraon могут поддерживать низкую задержку кодирования, сжатие H.264/H.265, контроль битрейта CBR/VBR, потоковую передачу RTSP/WebRTC и поддержку встраиваемой интеграции.
Точную конфигурацию следует подтвердить на основе целевого разрешения, частоты кадров, протокола, интерфейса, диапазона мощности и рабочего процесса развертывания.
Инженерное заключение
If latency is not tested under motion, the measurement is incomplete for FPV drone operation and should not be used as the main selection criterion.
Если визуальная обратная связь запаздывает, решение по управлению уже запаздывает.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ
Бесполезно ли тестирование статической задержки?
No. Static latency testing can provide a baseline. But it should not be the only evaluation method for FPV drone systems.
Почему движение усугубляет задержку?
Motion turns time delay into position error. The faster the FPV drone moves, the more operationally relevant the delay becomes.
Следует ли проверять задержку при полном разрешении?
Да. Задержка должна тестироваться при разрешении, частоте кадров, битрейте и протоколе, предназначенных для развертывания.
Какой самый важный вопрос о задержке?
Ключевой вопрос заключается не только в том, насколько низкая задержка, но и в том, насколько она остается стабильной в реальных условиях эксплуатации.
Призыв к действию
Need to evaluate whether your FPV drone video workflow can support real-time operation?
Share your target resolution, frame rate, protocol, interface, power range, and application environment. Thyraon can help review whether an embedded vision module configuration is suitable for your FPV drone workflow.